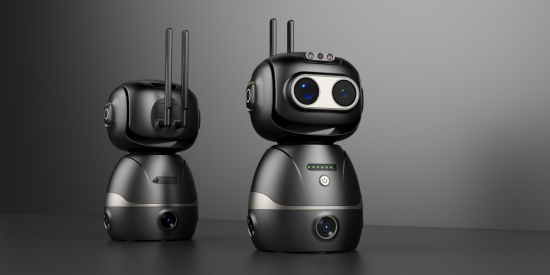
運動關節是機器人的“生命力”所在,也是破壞外觀整體性的結構難點。優秀的機器人設計不是簡單隱藏機械結構,而是讓結構邏輯與造型語言融為一體。
隨著機器人產品向“消費級”“服務級”轉型,外觀品質直接影響溢價能力。但機器人并非靜態產品,轉軸、舵機、連桿帶來的運動自由度與外觀流暢性天然沖突。工業設計公司的核心價值,便是在功能與美感間找到可制造的平衡點。本文將圍繞三個核心問題展開:
一、運動關節與外觀造型的核心矛盾
機器人外觀需同時滿足靜態的完整流暢與動態的精確運動。轉軸、舵機、連桿是矛盾最集中之處。
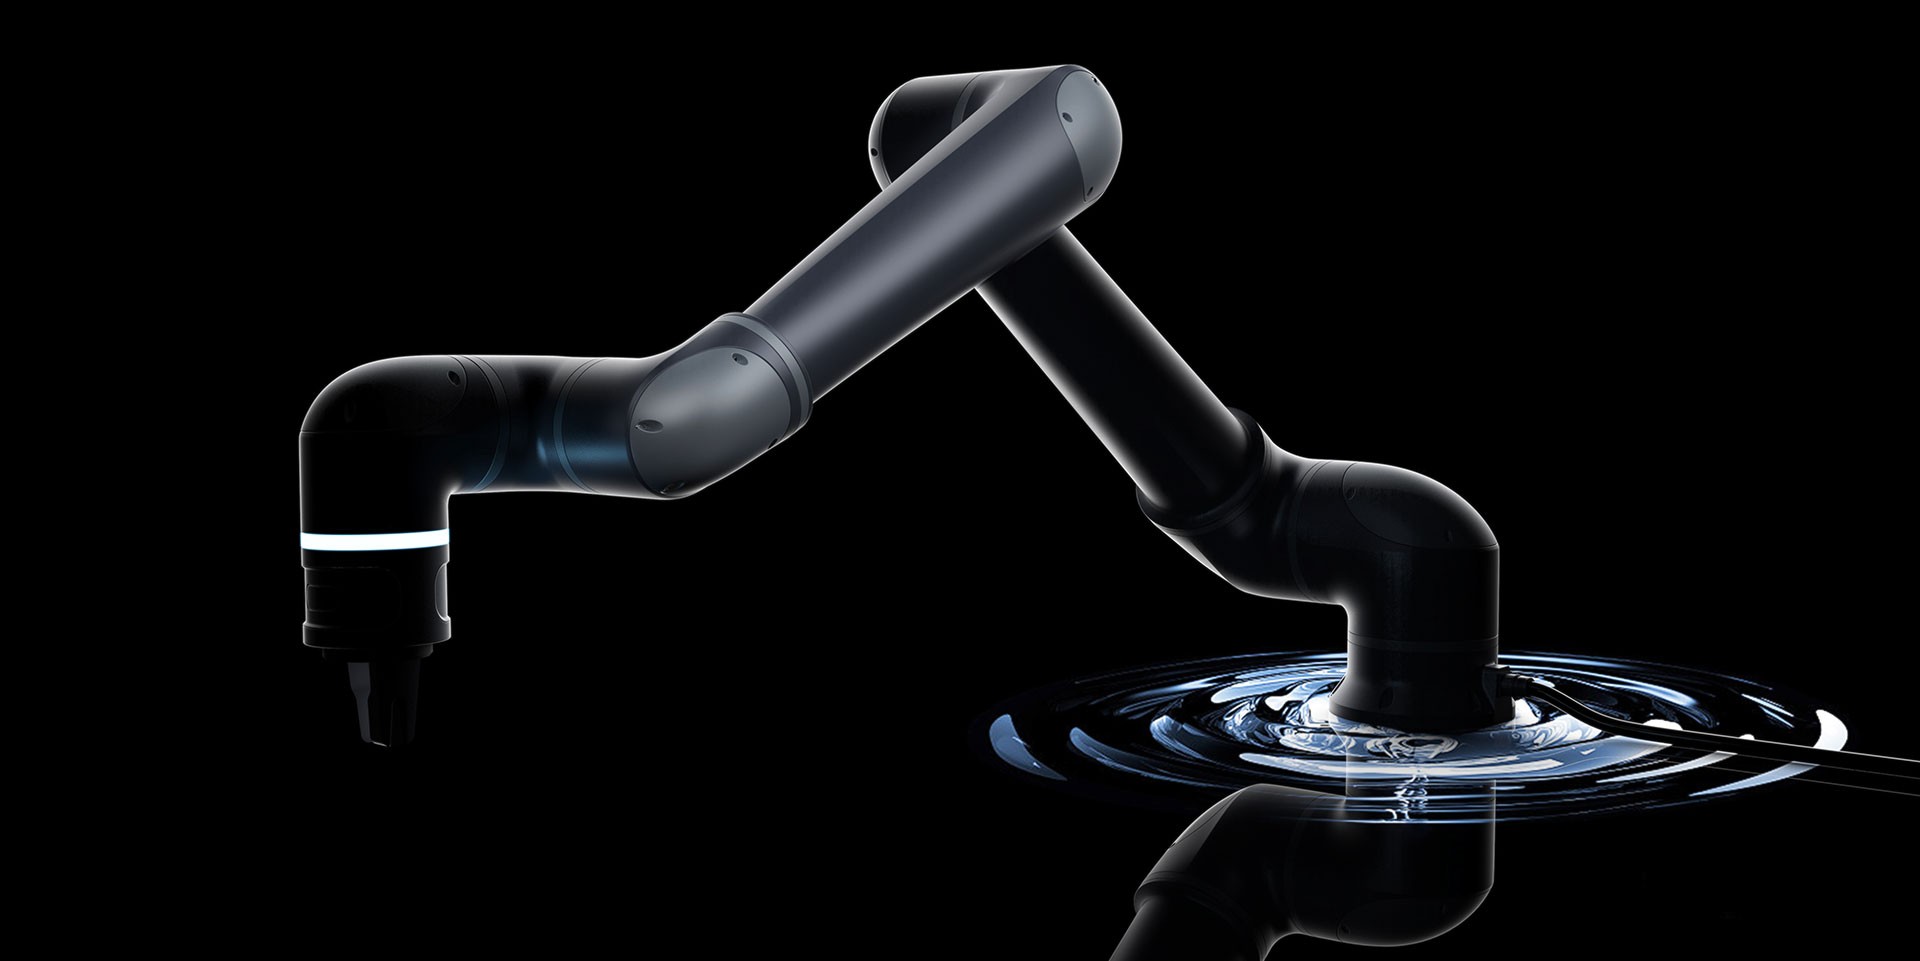
轉軸需要旋轉空間與限位結構,易形成視覺“斷點”;若簡單包裹,又易出現縫隙不均或摩擦異響。造型追求線條連續,結構卻需預留間隙,這直接決定了產品的質感。
舵機多為矩形殼體,直接嵌入易導致局部臃腫。在舵機外圍構建“第二層皮膚”并兼顧散熱與拆裝,是常見的結構難點。
連桿運動涉及多關節耦合的空間軌跡。若外觀僅按靜態設計,運動時極易發生碰撞或卡滯。正確思路應是從運動包絡反推造型邊界,而非先做外觀再讓結構“硬塞”。
二、外殼分件設計:如何隱藏運動間隙
分件線若處理不當,是廉價感的來源;處理得當,則是造型的一部分。
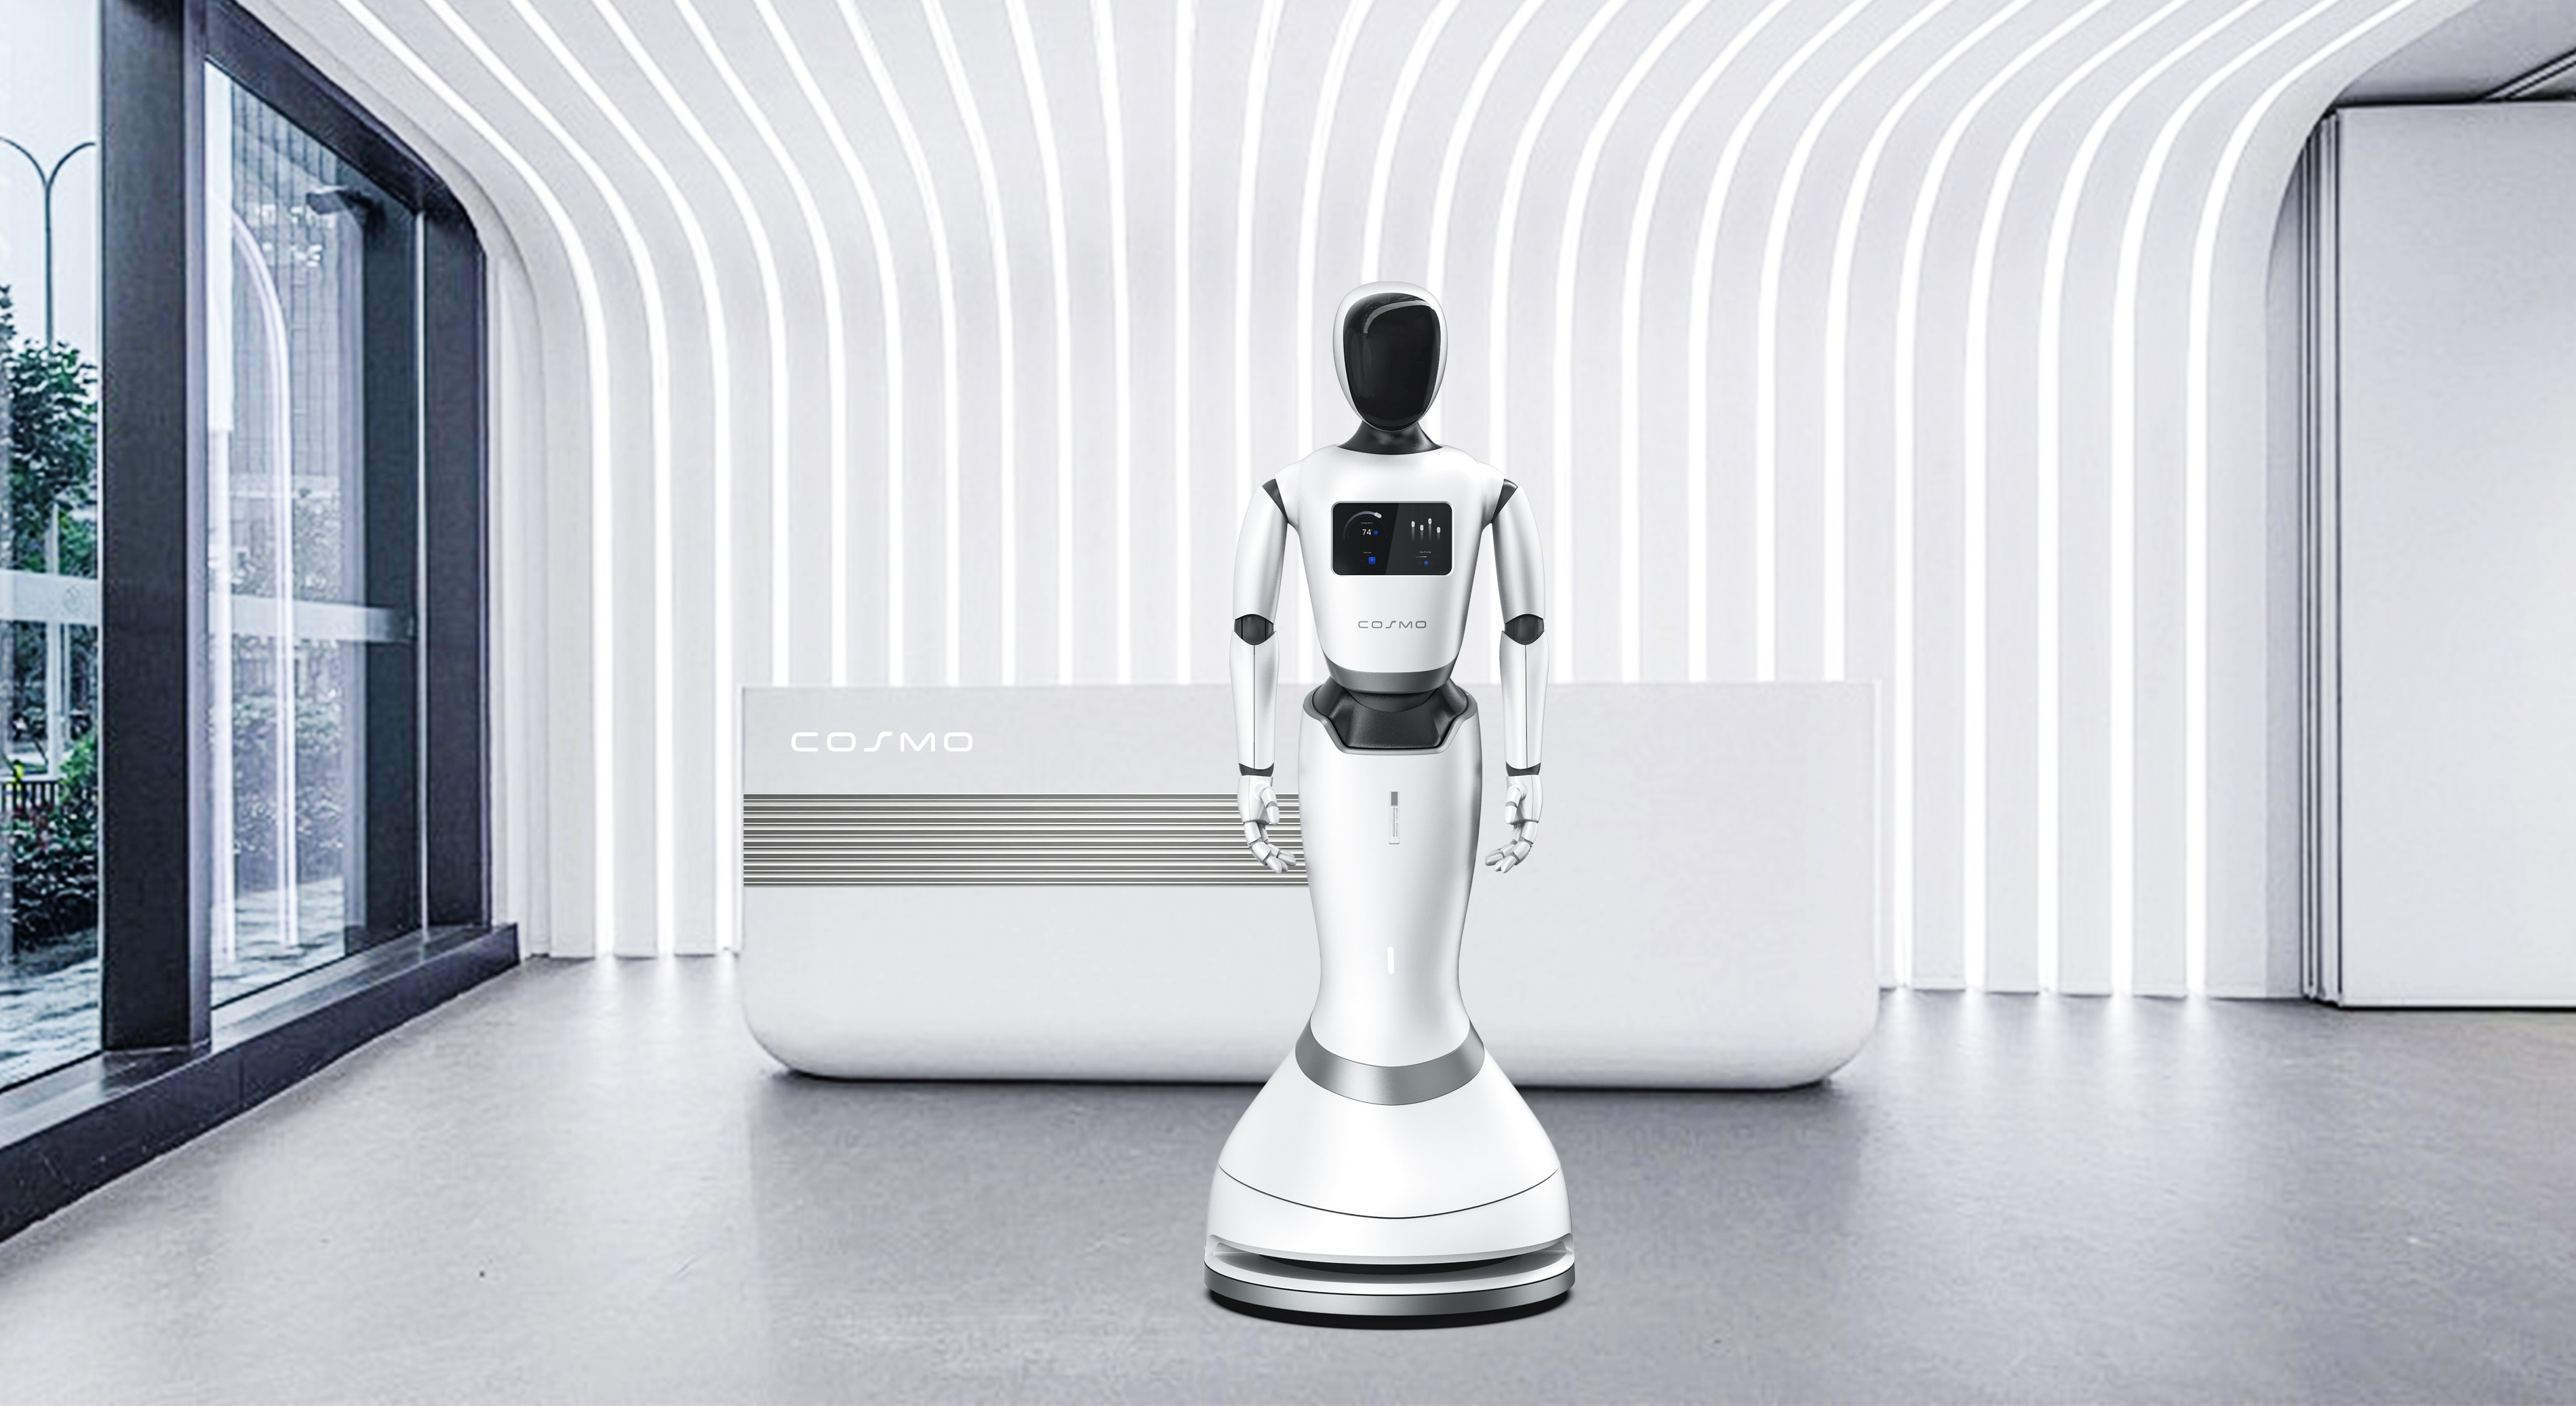
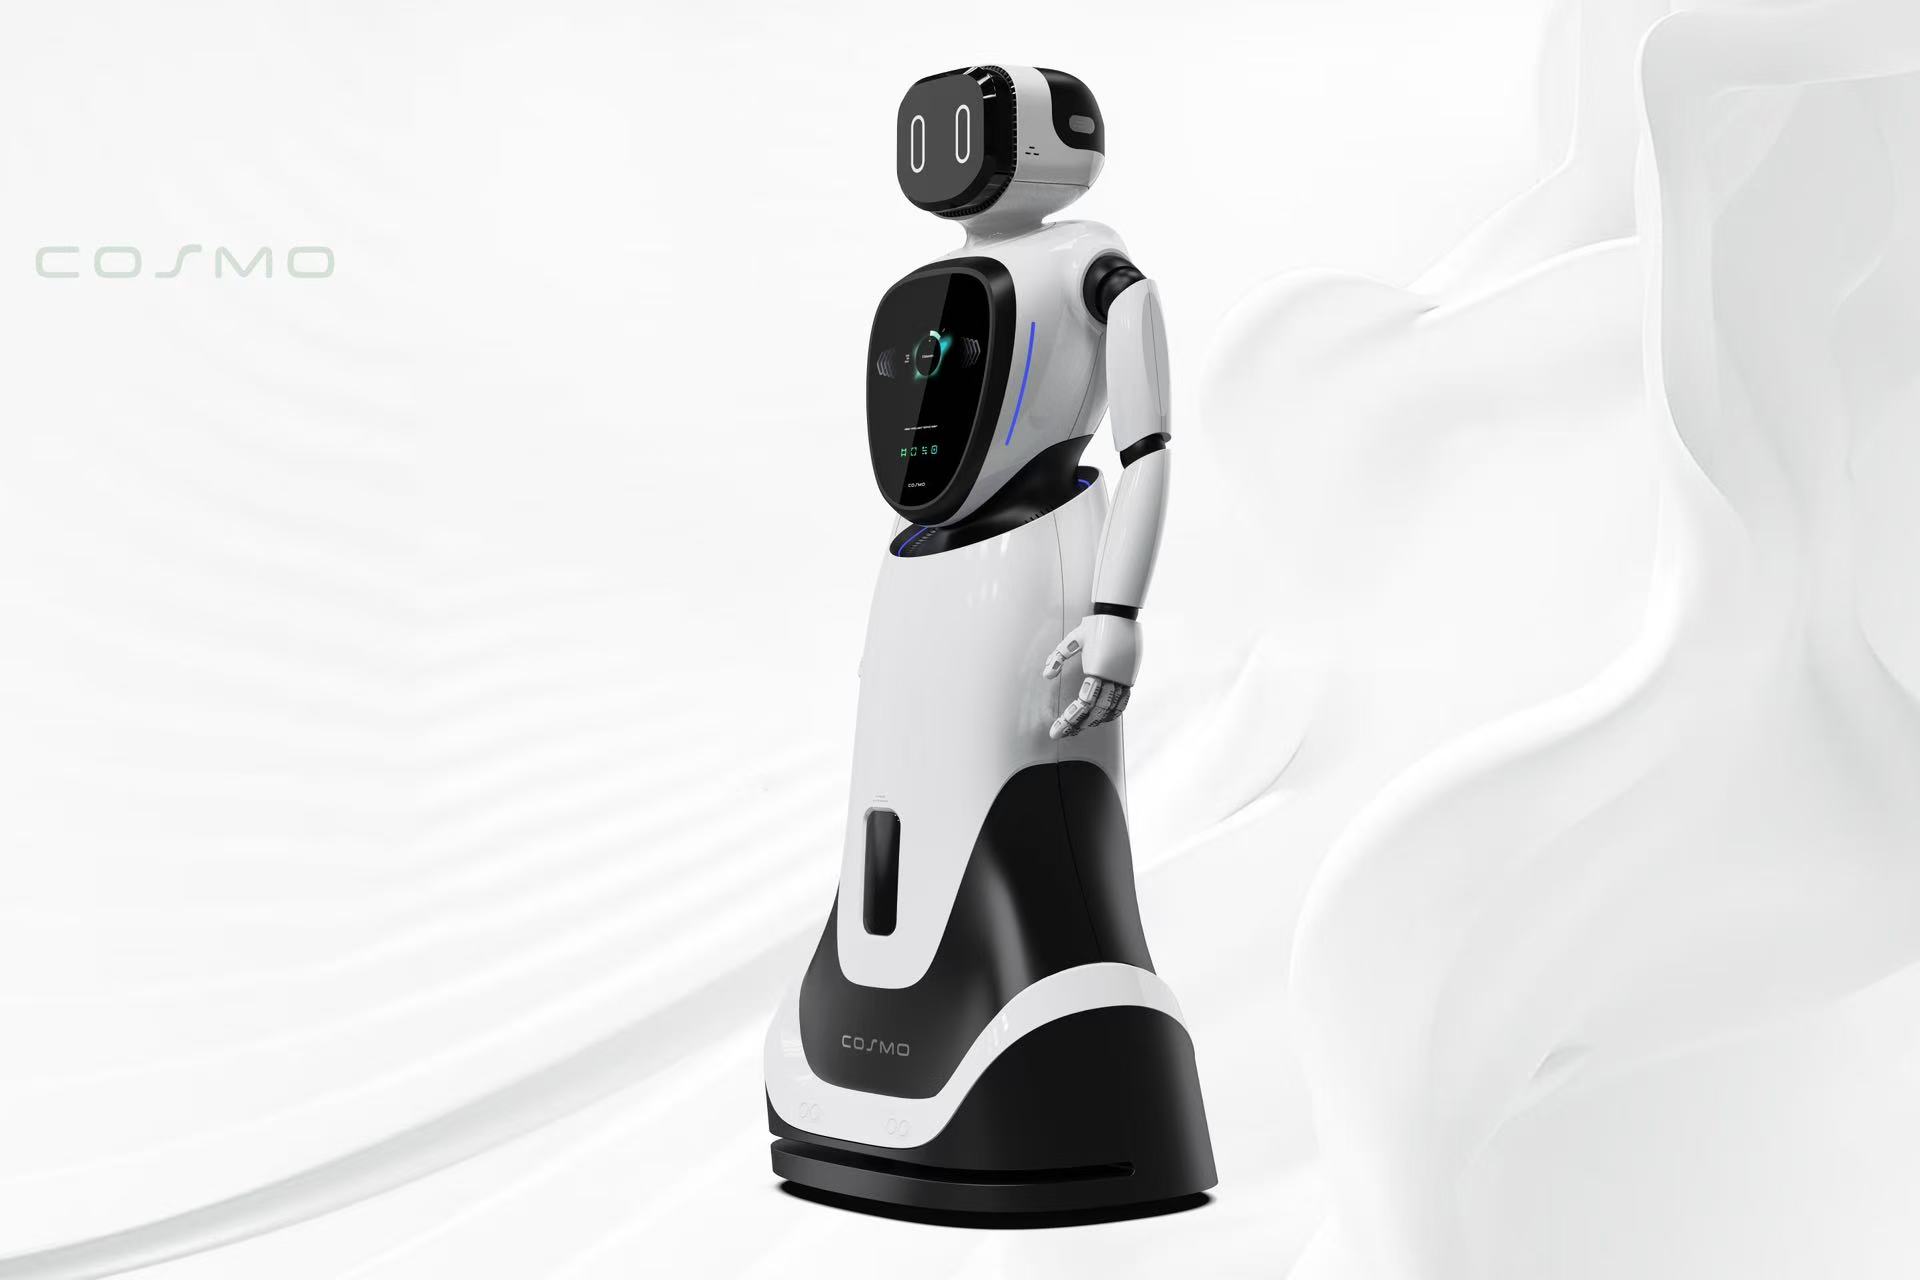
我們的策略是“讓分件線即設計線”。將分件線布置在關節軸線或自然轉折處,通過裝飾縫或光影凹槽,將裝配縫轉化為主動造型特征。例如某服務機器人肩關節,沿旋轉軸線設置分件線,視覺上形成“肩甲”層次而非生硬割裂。
關節旋轉處優先采用階梯式咬合與迷宮式間隙。需動態補償的位置,使用軟膠包邊或彈性護套,讓間隙在運動中始終被柔性遮蔽,既防異物進入,又減少視覺上的不穩定感。同時,通過計算關節最大擺角,調整殼體曲率,確保間隙在常見姿態下保持均勻或有規律漸變。
三、限定尺寸內兼顧結構強度與造型弧度
外觀要輕薄有弧度,內部要塞進元件且強度不妥協,這需要通過結構策略共同實現。
在薄壁殼體設計中,我們在保持外觀弧度的前提下,通過內表面加強筋和蜂窩筋提升剛度。筋位走向避開舵機與線纜的關鍵區域,利用拓撲優化將材料用在受力路徑上。
外觀曲面確定后,以運動包絡為約束向內偏置生成殼體厚度。在曲率劇烈變化處提前識別風險,通過局部結構補償避免縮水變形。當弧度與強度沖突時,我們提供多種微調方案,而非簡單犧牲設計感。
材料選擇同樣關鍵。關鍵關節采用金屬嵌件或玻纖增強材料,外觀面選用高流動性材料。通過模流分析與仿真,驗證薄壁區域成型可行性,確保方案能穩定量產。此外,優先選擇小型化舵機或一體化關節模組,將安裝支架與外觀件一體化,避免外形被標準件尺寸綁架。
四、如何系統性避免運動干涉
運動干涉往往在手板或量產階段才暴露,造成大量返工。我們的原則是:在設計階段系統性消滅干涉。
首先,在三維軟件中建立運動學模型,生成各部件包絡空間,對極限位置與組合姿態進行干涉檢查。連桿、外殼、線纜、傳感器均在檢查范圍內。
其次,設定動態最小安全間隙時,綜合考慮加工公差、裝配誤差與熱變形。在關鍵區域采用非對稱間隙設計,通過尺寸鏈分析避免累積誤差。
手板驗證不可替代。通過3D打印或CNC手板進行多姿態測試,記錄干涉點與噪音點,反推修改分件位置。同時,將線纜與柔性體納入干涉管理,通過走線規劃與拖鏈設計,避免關節轉動時線纜被夾斷或拉扯。
五、從產品定義到量產落地的完整服務
機器人結構設計是系統工程。我們提供從定義到量產的一站式服務。
需求梳理階段,明確運動范圍、尺寸限制與外觀風格。概念設計階段,造型方向與關節布局并行推進,杜絕“好看不能動”。結構詳細設計階段,完成分件、壁厚及DFM優化。仿真與手板階段,進行干涉、強度及跌落測試,逐項關閉風險。量產階段,跟進模具評審與工藝閉環,確保設計意圖落地。
機器人外觀設計的難點,是讓結構成為美感的一部分。優秀的關節設計,應靜態時線條流暢,動態時縫隙可控、無干涉異響。這本質上是設計邏輯、工程能力與制造經驗的綜合體現。
匠品國際深耕工業設計十余年,在健康醫療、儀器設備、智能機器人、軍工安防、智能終端等高精尖領域擁有豐富落地項目經驗,提供一站式可量產工業設計解決方案。旗下匠品設計、匠品智造雙向聯動,設計加工一體賦能,歡迎有工業設計需求的客戶免費咨詢。